Anthropic은 2026년 8월 27일 Model Hardware Standard 연구 프리뷰를 공개했습니다. 핵심은 AI 에이전트가 소프트웨어 도구를 넘어 물리 장치를 제어할 때 필요한 공통 규격과 안전성 논의를 제안했다는 점입니다. 세부 사양, 공개 일정, 실제 채택 범위는 아직 확인이 필요합니다.확인된 사실
Anthropic은 2026년 8월 27일 공식 발표 Previewing the Model Hardware Standard를 통해 Model Hardware Standard, 약칭 MHS의 연구 프리뷰를 공개했습니다. 발표의 중심 내용은 과학 연구실과 첨단 제조 현장의 AI 에이전트가 물리 장치를 안전하게 조작하도록 돕는 공유 규격을 제안했다는 점입니다.
발표 내용
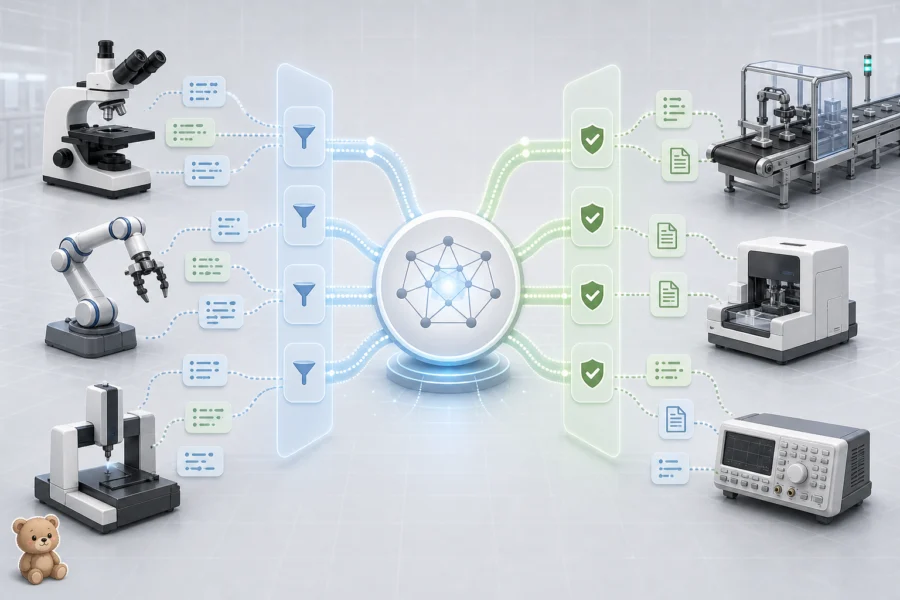
공식 발표에서 직접 확인되는 사실은 세 가지입니다. MHS는 프로그래밍 가능한 인터페이스가 있는 장치와 에이전트의 네트워크 통신을 지원하는 규격으로 설명되며, 대상 환경은 과학 연구실과 첨단 제조 현장입니다. Anthropic은 초기 파트너와 안전성 평가를 거친 뒤 오픈소스로 공개할 계획이라고 밝혔습니다.
여기서 중요한 점은 이 발표가 특정 장비 하나를 자동화하는 완성형 제품 발표라기보다, 여러 장비와 에이전트 사이의 공통 통신 방식과 안전성 논의를 표준 형태로 묶으려는 연구 프리뷰에 가깝다는 점입니다. 따라서 지금 단계에서 MHS의 실제 채택 범위나 구현 세부사항을 단정하기는 어렵습니다.
보조 출처로 확인된 적용 예시
Reuters는 2026년 8월 27일 18:01 UTC 보도 Anthropic unveils new framework allowing AI agents to operate physical devices에서 MHS가 현미경, 로봇 팔 등 여러 장비를 연동하고 약물 발견 실험과 양자컴퓨터 레이저 보정 같은 작업에 적용될 수 있다고 전했습니다. 이 내용은 공식 발표의 규격 설명을 보완하는 적용 예시로 보는 것이 적절합니다.
배경과 변화 흐름
최근 AI 에이전트 논의는 주로 소프트웨어 환경에서 발전해 왔습니다. 개발자는 에이전트가 API를 호출하고, 문서를 읽고, 코드를 실행하고, 브라우저에서 작업을 수행하는 방식을 먼저 경험했습니다. 이 흐름에서는 실패가 발생해도 대체로 파일 복구, 권한 제한, 로그 분석, 재시도 같은 소프트웨어적 안전장치로 대응할 수 있습니다.
소프트웨어 도구 호출에서 물리 장치 제어로
MHS가 주목받는 이유는 에이전트의 실행 대상이 현실의 장비로 확장되기 때문입니다. 물리 장치는 잘못된 명령이 단순한 화면 오류가 아니라 시료 손상, 장비 오작동, 작업자 안전 문제, 제조 공정 중단으로 이어질 수 있습니다. 이 때문에 물리 장치 제어에서는 명령을 보내는 능력보다 명령을 언제, 어떤 권한으로, 어떤 검증 절차를 거쳐 실행할지가 더 중요해집니다.
장비 연동에서 표준 인터페이스가 필요한 이유
일반적으로 연구실과 제조 현장의 장비는 제조사별 소프트웨어, 장비별 명령 체계, 현장별 운영 절차에 묶여 있는 경우가 많다고 추론할 수 있습니다. 이때 개발자가 각각의 장비에 맞춰 별도 래퍼를 만들면 초기 연동은 가능하지만, 권한 관리와 감사 가능성, 오류 처리 방식이 제각각이 될 수 있습니다. MHS는 이런 문제를 공통 인터페이스와 안전성 평가의 관점에서 다루려는 시도로 해석할 수 있습니다.
핵심 변화
핵심 변화는 AI 에이전트의 도구 호출 범위가 소프트웨어 리소스에서 물리 장치로 넓어질 때 필요한 규격과 안전성 논의가 공개적으로 제기되었다는 점입니다. MHS가 성공적으로 공개되고 검증된다면, 에이전트 개발에서 장치 발견, 명령 표현, 권한 제어, 실행 확인, 오류 처리, 감사 로그 같은 항목이 더 중요한 설계 요소가 될 수 있습니다.
네트워크 통신 규격화
공식 발표에서 확인되는 범위 안에서 보면, MHS는 프로그래밍 가능한 인터페이스가 있는 장치와 에이전트 사이의 네트워크 통신을 지원합니다. 개발자 관점에서는 에이전트가 호출하는 대상이 단순한 function이나 원격 API가 아니라 실제 장비의 상태 변화로 이어질 수 있다는 점을 전제로 설계를 바꿔야 합니다.
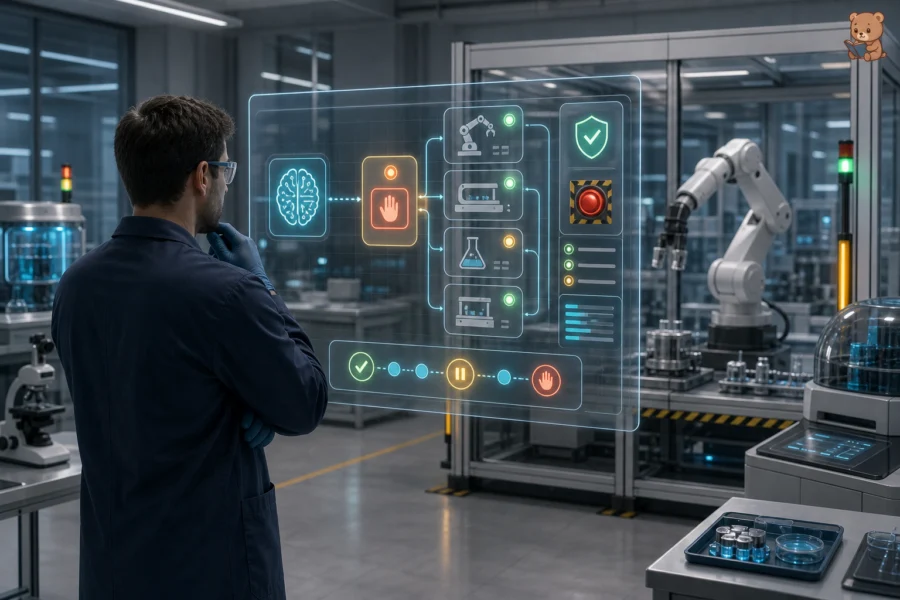
예를 들어 에이전트가 장비에 명령을 전달하기 전에는 현재 상태를 조회하고, 허용된 동작인지 확인하고, 위험도가 높은 작업에는 사람의 승인을 요구하는 흐름이 필요할 수 있습니다. 이는 MHS의 공식 세부 사양이 공개되었다는 뜻은 아니며, 물리 장치 제어 환경에서 자연스럽게 요구될 수 있는 설계 과제에 대한 분석입니다.
안전성 평가와 오픈소스 계획
Anthropic은 초기 파트너와 안전성 평가를 진행한 뒤 MHS를 오픈소스로 공개할 계획이라고 밝혔습니다. 이 계획은 표준 경쟁의 관점에서 중요합니다. 오픈소스로 공개되면 개발자와 장비 업체가 사양을 검토하고 구현 가능성을 판단할 수 있지만, 공개 시점과 라이선스, 호환 장비 범위, 검증 도구의 구체성은 아직 공개된 정보만으로 확인할 수 없습니다.
따라서 MHS를 곧바로 업계 표준으로 단정하기보다는, 물리 장치 제어에 필요한 안전 계층을 공개적으로 논의하기 시작한 신호로 보는 편이 정확합니다.
개발과 비즈니스 영향
개발자에게 가장 직접적인 영향은 에이전트가 호출하는 대상의 성격이 달라진다는 점입니다. 기존에는 API 응답 실패, 파일 쓰기 오류, 브라우저 자동화 실패처럼 비교적 되돌릴 수 있는 문제가 중심이었다면, 물리 장치 제어에서는 실행 전 검증과 실행 후 확인이 더 큰 비중을 차지합니다.
개발자에게 생기는 설계 과제
물리 장비와 연결되는 에이전트를 설계하는 팀은 장비별 명령 래핑만으로 충분하지 않을 수 있습니다. 권한 범위, 시뮬레이션, dry-run, 인간 승인, 실행 전후 상태 확인, 비상 중지, 운영 로그는 MHS에서 확인된 기능이라기보다 설계상 고려할 수 있는 제어 항목입니다.
- 에이전트가 호출할 수 있는 장비와 명령 범위를 명확히 제한해야 합니다.
- 위험도가 높은 동작에는 사람의 승인 절차를 둘 수 있습니다.
- 장비 상태, 명령 요청, 실행 결과, 예외 상황을 감사 가능한 로그로 남겨야 합니다.
- 실험실이나 제조 현장의 기존 안전 절차와 에이전트 권한 모델을 맞춰야 합니다.
연구실·제조 현장의 도입 조건
기업과 연구 조직 입장에서는 실험 자동화, 제조 공정 보조, 장비 활용률 개선 같은 기대를 가질 수 있습니다. 그러나 실제 도입에는 장비 호환성, 책임 소재, 규제 준수, 안전성 평가 결과, 운영 로그 관리가 필요합니다. MHS가 공개 표준으로 자리 잡더라도 현장별 장비 구성과 작업 위험도가 다르기 때문에 일괄 적용은 쉽지 않을 수 있습니다.
영향이 제한적인 대상도 있습니다. 물리 장비와 직접 연결되지 않는 일반 업무 자동화 서비스는 당장 MHS를 구현할 필요가 크지 않을 수 있습니다. 다만 에이전트 권한 관리, 실행 감사, 승인 흐름이라는 관점에서는 참고할 만한 설계 신호를 얻을 수 있습니다.
향후 관찰할 지점은 오픈소스 공개 시점, 파트너 검증 결과, 호환 장비 범위, 고위험 작업에 대한 제한 방식입니다. 이 항목들이 확인되어야 MHS의 실제 도입 속도를 판단할 수 있습니다.
출처와 확인일
공식 출처는 Anthropic의 Previewing the Model Hardware Standard입니다. 발표일은 2026년 8월 27일이며, 연구 프리뷰의 범위와 공개 계획을 확인하는 기준 자료로 사용했습니다.
보조 출처는 Reuters의 Anthropic unveils new framework allowing AI agents to operate physical devices입니다. 보도 시각은 2026년 8월 27일 18:01 UTC입니다. 이 자료에서는 현미경, 로봇 팔, 약물 발견 실험, 양자컴퓨터 레이저 보정 같은 적용 예시를 보조 근거로 확인할 수 있습니다.
이 글의 확인일은 2026년 8월 28일입니다. 현재 확인된 내용은 연구 프리뷰와 적용 가능성의 범위이며, MHS의 상세 사양, 파트너 목록, 오픈소스 공개 시점, 실제 장비 호환성, 안전성 평가 결과는 추가 확인이 필요합니다.
같이 읽으면 좋은 글
이 글이 도움이 되었나요?
새 글 받아보기
RSS 리더에서 BlogFlow의 새 글을 확인할 수 있습니다.